Physical AI Demo
ロボットを直感的に動かし、記録・再生する
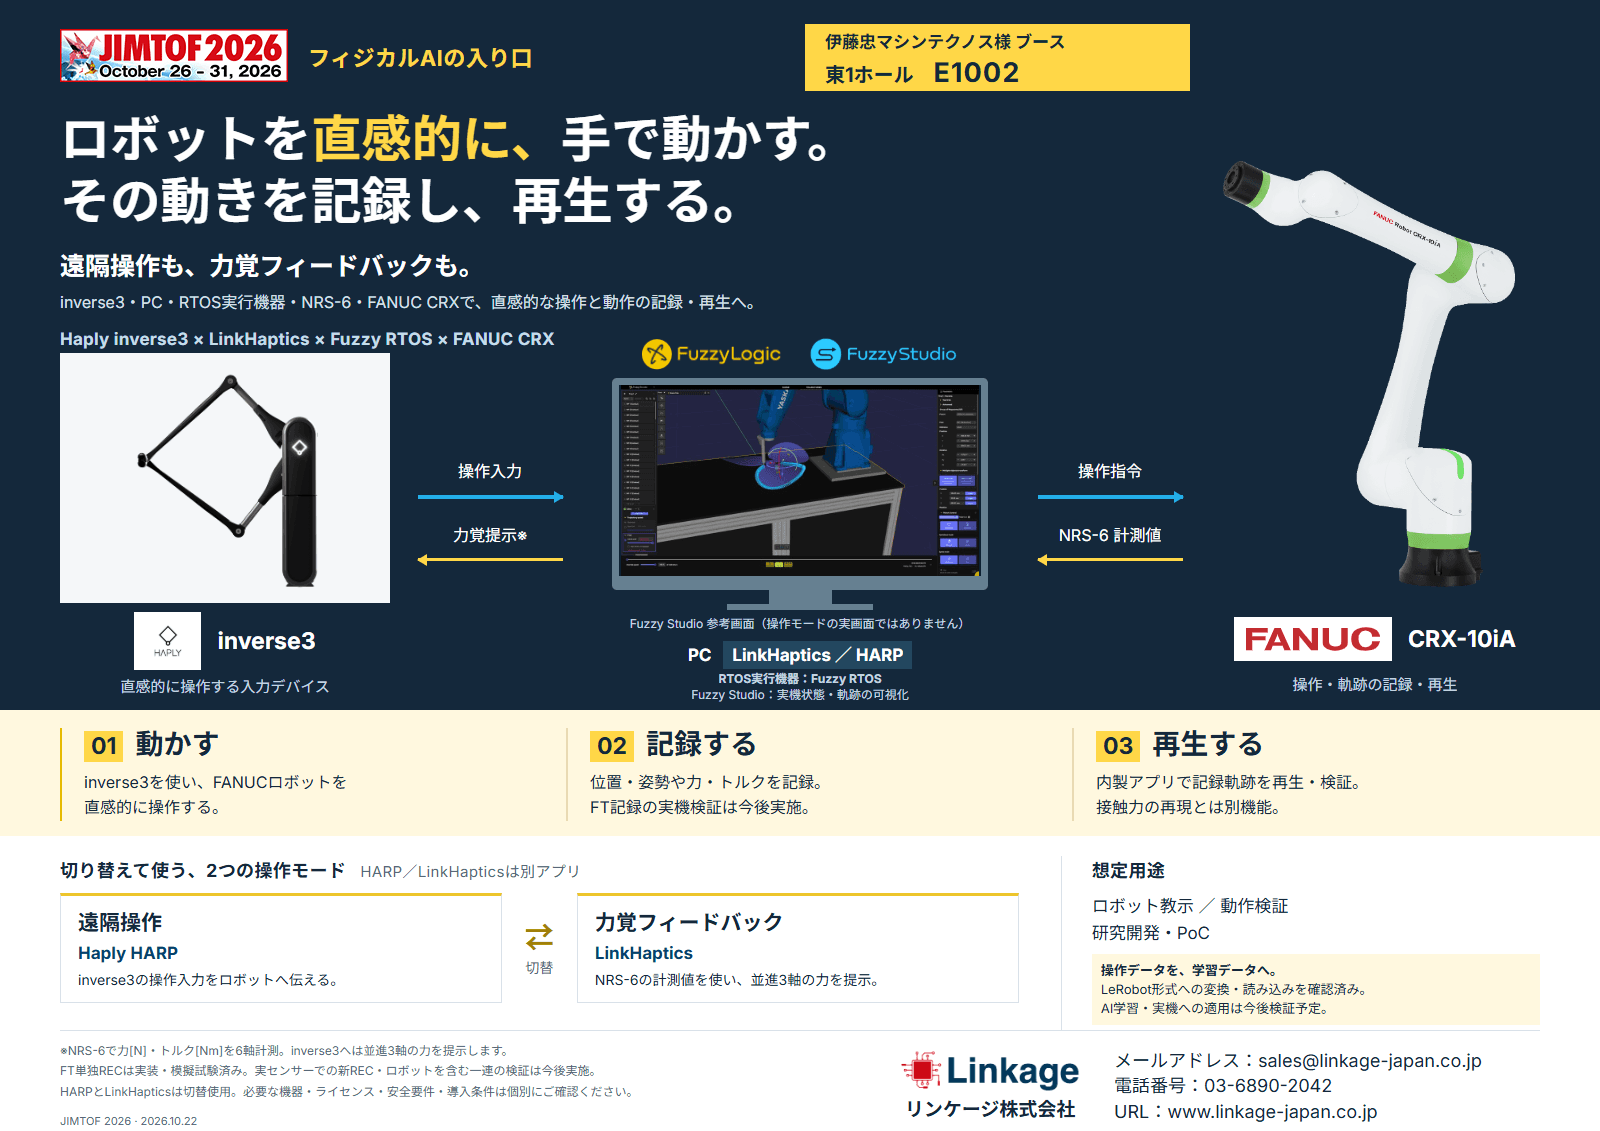
Haply inverse3を操作デバイスとし、LinkHaptics、Fuzzy RTOS、FANUC CRXを組み合わせました。 遠隔操作と力覚フィードバックを切り替えながら、ロボット操作、軌跡の記録、再生までを紹介するデモです。
- 01
動かす
Haply inverse3を入力デバイスとして使い、FANUC CRXを直感的に操作しました。
- 02
記録する
ロボットの位置・姿勢と、NRS-6で計測した力・トルクを記録する構成を紹介しました。
- 03
再生する
内製アプリケーションで記録した軌跡を再生し、動作の再現・検証につなげました。
切り替えて使う2つの操作モード
Haply HARP
遠隔操作
inverse3の操作入力をロボットへ伝え、直感的な操作を行います。
LinkHaptics
力覚フィードバック
NRS-6の計測値を使い、inverse3へ並進3軸の力を提示します。
HARPとLinkHapticsは別アプリケーションで、切り替えて使用します。Fuzzy Studioの画面は実機状態・軌跡を可視化する参考画面です。
操作データを学習データへ
記録した操作データはLeRobot形式への変換・読み込みを確認済みです。 ロボット教示、動作検証、研究開発・PoCを入口に、今後はAI学習と実機への適用も検証していきます。
FT単独記録は実装・模擬試験済みです。実センサーでの新規記録と、ロボットを含む一連の検証は今後実施します。 必要な機器、ライセンス、安全要件、導入条件は個別に確認します。