技術メモ
Daimon Roboticsの視覚型触覚センサー「DM-Tac」とは?
ロボット指先に触覚情報を加える視覚型触覚センサー。接触面の変形、力のかかり方、すべりの兆候を捉え、把持・組付け・研究開発での活用が期待されます。
Overview
ロボットが「触れた状態」を扱うためのセンサー
Daimon RoboticsのDM-Tacは、接触面の変形をカメラで捉え、ロボットハンドや指先に触覚情報を加える視覚式触覚センサーです。 接触形状や力の分布を取得し、把持や組み付けの判断材料にできます。
標準タイプのW2、小型のX、多指ハンド向けのFに加え、複数センサーをローカル処理するエッジAI演算プラットフォームDM-Fluxで構成されます。
接触面の変形を画像として捉える
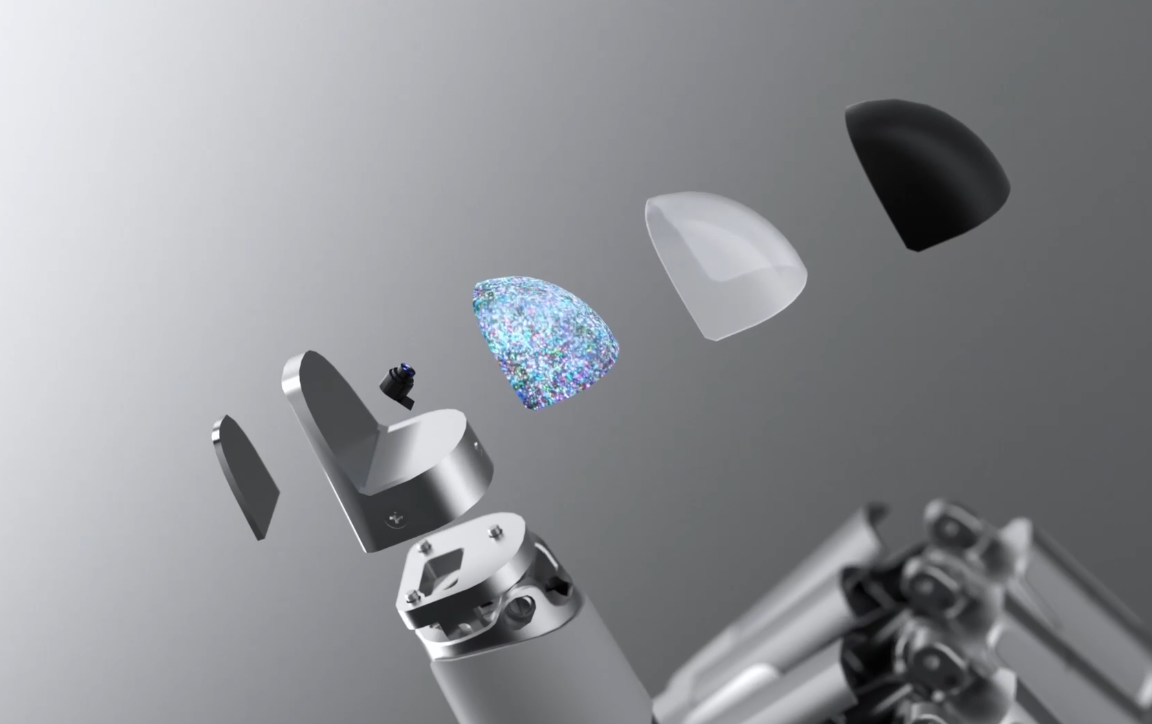
弾性体とカメラモジュールを組み合わせ、対象物に触れたときの変形を視覚情報として取得します。接触位置や形状の変化を把握しやすく、指先サイズの空間でのセンシングに向いています。
力の分布やすべりの兆候を確認する
接触形状、3次元変形場、3次元力分布、6軸の合力・合モーメントを取得し、把持力の調整や部品の位置合わせなど、繊細なロボット作業の検討に使えます。
AI制御や研究開発の入力に使う
触覚画像や力の情報は、深層学習、強化学習、遠隔操作、データ収集用途の入力として扱いやすく、視覚だけでは判断しにくい接触状態の補助情報になります。
Product Lineup
センサーと演算ユニット
DM-Tac W2
標準・IP67狭い場所へのアクセスを考慮した小型筐体。W2LとW2Mの2サイズを用意し、120 Hz・110,592点のセンシングに対応します。
DM-Tac X
小型・組み込み28°の先端形状と19.2 gの軽量設計。微小領域や複雑な空間での操作を想定した視覚式触覚センサーです。
DM-Tac F
多指ハンド・指先指先、指側面、指腹を覆う検出面を持つ薄型シリーズ。FMとFSの2形状を用意し、60 Hzで取得します。
DM-Flux
エッジAI演算複数センサーの取得・統合・解析をローカルで処理。10 TOPSのBPUと5つのUSBポートを備えます。
DM-Tac W2
標準タイプ・IP67対応
W2はW2LとW2Mの2サイズを用意。120 Hzで接触形状、3次元変形場、3次元力分布、6軸の合力・合モーメントを取得します。
| 項目 | DM-Tac W2L | DM-Tac W2M |
|---|---|---|
| 外形寸法(高さ×幅×奥行) | 76.5 × 46 × 31 mm | 64 × 36 × 20 mm |
| 質量 | 131 g | 72 g |
| 検出面寸法 | 36 × 27 mm | 24 × 18 mm |
| サンプリング周波数 | 120 Hz | 120 Hz |
| 消費電力(動作時/待機時) | 0.5 W/0.1 W | 0.5 W/0.1 W |
| カメラ解像度 | 640 × 480 | 640 × 480 |
| センシング解像度 | 384 × 288 | 384 × 288 |
| 有効検出点数 | 110,592 | 110,592 |
| 通信インターフェース | USB 2.0 | USB 2.0 |
| 保護等級 | IP67 | IP67 |
| 感度(Sensitivity) | <1%FS | <1%FS |
| ゼロドリフト/時間ドリフト | <1%FS/<2%FS | <1%FS/<2%FS |
| 非直線性 | <3%FS | <3%FS |
DM-Tac X
狭い空間に入りやすい小型タイプ
28°の先端形状を採用し、小型化と組み込みやすさを重視。W2と同じく120 Hz、110,592点の有効検出点数を備えます。
| 項目 | DM-Tac X |
|---|---|
| 外形寸法(高さ×幅×奥行) | 41 × 24 × 18 mm |
| 質量 | 19.2 g |
| 検出面寸法 | 20 × 15 mm |
| サンプリング周波数 | 120 Hz |
| 消費電力(動作時/待機時) | 0.5 W/0.1 W |
| カメラ/センシング解像度 | 640 × 480/384 × 288 |
| 有効検出点数 | 110,592 |
| 通信インターフェース | USB 2.0 |
| 感度(Sensitivity) | <1%FS |
| ゼロドリフト/時間ドリフト | <1%FS/<2%FS |
| 非直線性 | <3%FS |
DM-Tac F
多指ハンドの指先向け薄型タイプ
指先、指側面、指腹を覆う検出面で、さまざまな姿勢の把持を支援します。FMとFSでは外形形状が異なります。
| 項目 | DM-Tac FM | DM-Tac FS |
|---|---|---|
| 外形寸法(高さ×幅×奥行) | 23 × 18 × 18 mm | 40 × 14 × 14 mm |
| サンプリング周波数 | 60 Hz | 60 Hz |
| 有効検出面 | 指先+指側面+指腹 | 指先+指側面+指腹 |
| カメラ解像度 | 640 × 480 | 640 × 480 |
| センシング解像度 | 384 × 288 | 384 × 288 |
| 通信インターフェース | USB 2.0 | USB 2.0 |
DM-Flux
触覚情報をローカル処理するエッジAI演算基盤
複数の視覚式触覚センサーのデータをPCに依存せず取得・統合・解析し、CAN FDやRS485を使ったエンドエフェクター制御にも対応します。
| 項目 | DM-Flux |
|---|---|
| 外形寸法(高さ×幅×奥行) | 52 × 42 × 13 mm |
| 入力電圧 | DC 4.5~15 V(±5%)、標準 DC 12 V |
| 消費電力 | ≤6.5 W |
| CPU/BPU/GPU | 8 × A55 1.5 GHz/10 TOPS/32 GFLOPS |
| RAM/eMMC | LPDDR4x 4 GB・8 GB/32 GB |
| Ethernet | ギガビット × 1 |
| USB | USB 2.0 × 5(USB1はファームウェア書き込みに使用可能) |
| CAN/RS485 | CAN FD × 1(3ピン)/1ポート(原文:2-PI) |
| デバッグ用シリアルポート | 1ポート(3ピン) |
| LEDインジケーター | 2個(電源、動作状態) |
※ RS485の「2-PI」はメーカー資料の原文表記です。「2-PIN」の可能性がありますが、原文を保持しています。
Applications
想定用途
- ・製造業、バイオメディカル、民生用電子機器、スマート物流、大学・研究機関
- ・協働ロボット、産業用ロボット、ヒューマノイドなどのエンドエフェクター
- ・把持・仕分け、精密組み立て、品質検査、スマート物流
- ・ロボットハンド、触覚グリッパ、遠隔操作システムの研究開発
Before Test
導入前に確認したいこと
- ・取り付ける指先・ハンドの寸法とケーブル取り回し
- ・対象ワークの材質、表面状態、必要な把持力
- ・制御周期、通信方式、データ取得の方法
- ・実機テストで確認したい接触状態や判定条件
仕様をご覧いただく際の注意
掲載値はメーカー資料の参考訳です
- ・FSはフルスケールを意味しますが、基準となる測定範囲は資料に記載されていません。感度は精度や分解能に読み替えていません。
- ・ゼロドリフト、時間ドリフト、非直線性、押圧500万回・摩耗20万サイクルの試験条件は資料に記載されていません。
- ・力・モーメントの測定範囲、遅延、動作温度、対応OS・SDKなど、資料にない値は推定していません。
- ・防水性、耐久性、安定性などの記述はメーカー資料に基づくもので、独立した性能検証を示すものではありません。
正式な選定・設計時には、最新のメーカー資料と実機評価で仕様をご確認ください。