DH Robotics / 協働ロボット向け3指求心電動グリッパー
CGCシリーズ型式構成・仕様
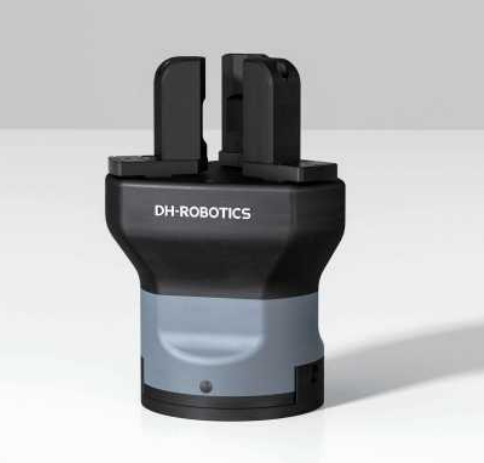
3本の指で円筒ワークを中心に合わせて把持する電動グリッパー。CGC-80-10の型式構成と基本仕様を確認できます。
型式表記
型式構成と選定項目
メーカー掲載の構成例です。通信・I/O、延長ケーブル、指先、フランジ、ロボット用短ケーブルを指定します。
CGC-80-10-W-S-M1-L5-J1-F1-00
| 選定項目 | 記号 | 内容 |
|---|---|---|
| シリーズ | CGC | 協働ロボット向け3指求心電動グリッパー |
| 把持力 | 80 | 最大80 N(ジョーあたり) |
| ストローク | 10 | 1指あたり10 mm |
| ブレーキ | W | ブレーキ付き |
| ケーブル引出方向 | S | 側面 |
| 通信・I/O | M1 / M2 / M3 / M4 | Modbus(RS-485)+I/O。NN / PP / NP / PN |
| 延長ケーブル | LX / L1 / L3 / L5 / L10 | なし / 1 m / 3 m / 5 m / 10 m |
| 指先 | J1 | 標準指先 |
| フランジ | F1 | 標準フランジ(ISO 9409-1-50-4-M6) |
| ロボット用短ケーブル | 00 / 01~17 | 00:なし。その他は対象ロボットに合わせて選定 |
I/Oの記号は入力/出力の順です。M1:NPN/NPN、M2:PNP/PNP、M3:NPN/PNP、M4:PNP/NPN。ロボット用短ケーブルの対応は、ご使用のロボット型式とあわせてお問い合わせください。
製品パラメータ
CGC-80-10の基本仕様
表は横にスクロールできます。
| 仕様項目 | CGC-80-10 |
|---|---|
| 把持力(ジョーあたり) | 20~80 N |
| ストローク(1指) | 10 mm |
| 推奨ワーク重量 | 1.5 kg |
| 開閉時間(開/閉) | 0.5 / 0.5 s |
| 繰り返し精度(位置) | ±0.03 mm |
| 騒音 | <50 dB |
| 本体重量 | 1.5 kg |
| 駆動方式 | 高精度プラネタリギヤ減速機+ラック&ピニオン |
| 外形寸法 | 141 × 103 × 75 mm |
| 定格電圧 | DC 24 V ±10% |
| 定格電流 | 0.5 A |
| ピーク電流 | 1.2 A |
| 定格電力 | 12 W |
| 保護等級 | IP67 |
| 静的許容垂直荷重 Fz | 200 N |
| 許容モーメント Mx / My / Mz | 2.5 / 2 / 3 N·m |
把持力とストロークは1指あたりの値です。推奨ワーク重量は摩擦係数0.2、安全率4で算出した参考値です。ワークの重心位置や把持条件により異なります。静的許容荷重・モーメントは把持力とは別の値です。
通信・使用環境
接続仕様と環境条件
通信仕様は構成により異なります。使用するPLC・コントローラとあわせて、型式ごとの対応をご確認ください。
- 標準通信
- Modbus RTU(RS485)、デジタルI/O(2入力・2出力)
- オプション通信
- TCP/IP、USB2.0、CAN2.0A、PROFINET、EtherCAT(外部通信変換器またはカスタマイズが必要)
- 推奨使用環境
- 0~40°C、相対湿度85%未満
- 認証
- CE、FCC、RoHS
出典・仕様確認
DH-Robotics 公式 CGシリーズ 製品パラメータ(2026年10月9日確認)
型式構成と基本仕様はメーカー英語版カタログ(EN202509、印刷ページ71/72)に基づきます。電源はピーク電流1.2 Aを満たすものを選定してください。RS-485/USB変換モジュールは別途手配です。正式な選定・設計には最新仕様書・図面をご確認ください。